第五篇:ECU 与通信网络
本篇共 5 个小节,覆盖 ECU 术语与缩写对照表、ECU 升级刷包与工程模式、汽车通信网络、补充备注、网络拓扑与电子电气架构演进。
5.1 ECU 术语与缩写对照表
EPS_state)。对截图中存在拼写错误的术语已做修正,并以工程视角补充说明。| 缩写 | 英文全称 | 中文名称 | 工程说明 |
|---|---|---|---|
| AC | Air Conditioning | 空调控制器 | 负责车内温湿度调节、风量分配与压缩机控制的ECU |
| ACCM | Air Condition Compressor Module | 空调压缩机模块 | 驱动空调压缩机、调节制冷量的执行控制单元 |
| ACU | Airbag Control Unit | 安全气囊控制单元 | 碰撞信号采集与气囊点爆决策,属于功能安全高等级(ASIL-D)控制器 |
| ADC | Autonomous Driving Controller | 自动驾驶控制器 | 智驾域核心计算单元,融合多传感器数据执行路径规划与决策 |
| ADB | Adaptive Driving Beam | 自适应大灯 | 根据路况与对向来车自动调节光型,避免眩目的前照灯系统 |
| AL / ALM | Ambient Lamp / Ambient Lighting Module | 氛围灯模块 | 车内氛围灯亮度、颜色及动态效果的控制单元 |
| APA | Automatic Parking Assist | 自动泊车辅助 | 基于超声波/视觉传感器实现自动泊入泊出的辅助驾驶控制器 |
| AVM | All View Module | 全景影像模块 | 拼接多路摄像头图像,生成360°全景俯视画面的ECU |
| AVAS | Acoustic Vehicle Alerting System | 低速报警系统 | 新能源车低速行驶时发出提示音,警示行人的主动发声系统 |
| BCM | Body Control Module | 车身控制器 | 管控车门、车窗、灯光、雨刮、钥匙等车身电器的核心域控制器 |
| BMS | Battery Management System | 电池管理系统 | 监测电芯电压/温度/SOC/SOH,执行均衡与高压安全管理的ECU |
| DMS | Driver Monitoring System | 驾驶员监控系统 | 通过摄像头识别驾驶员疲劳、分心及身份,触发预警的系统 |
| DC-DC | DC-DC Converter | 直流转换器 | 将高压直流电转换为低压(12V/24V)直流电,为低压电网供电 |
| EPB | Electronic Parking Brake | 电子驻车控制器 | 【原截图描述:Electronic Park Break,优化后:Electronic Parking Brake】控制后轮卡钳实现电子驻车与自动驻车(Auto Hold) |
| EPK | Electric Park | P档控制器 | 负责变速器P档锁止与释放的控制单元 |
| EPS | Electronic Power Steering | 电子助力转向控制器 | 根据车速与扭矩信号控制助力电机,实现转向助力与主动回正 |
| ESC | Electronic Stability Control | 车身稳定控制器 | 通过轮速/横摆角速度传感器实现防侧滑、牵引力控制的底盘安全ECU |
| EGSM | Electronic Gear Select Module | 电子换挡器 | 采集换挡杆位置信号并向TCU发送换挡请求的输入模块 |
| EMS | Engine Management System | 发动机管理系统 | 燃油喷射、点火正时、进气与排放控制的动力域核心ECU |
| FCM | Front Camera Module | 前摄像头模块 | 前视视觉感知单元,用于车道识别、车辆/行人检测及AEB触发 |
| FRM / FRS | Front Radar Module / Front Radar System | 前雷达模块/系统 | 前向毫米波雷达,用于ACC/AEB等功能的目标探测 |
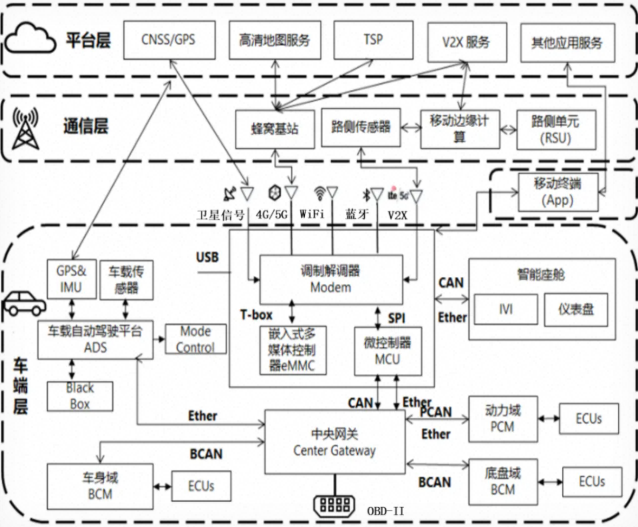
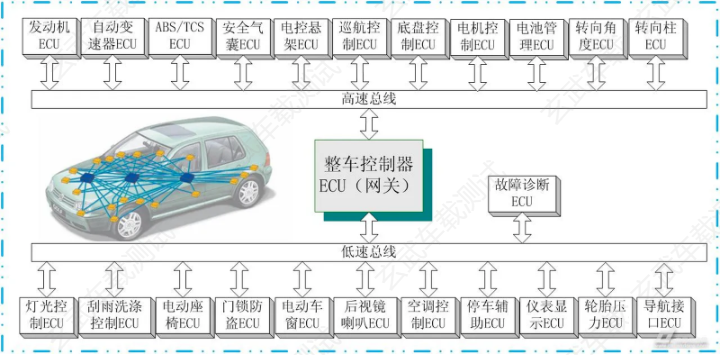
| GW | Gateway | 网关 | 网间连接器与协议转换器,在网络层以上实现不同总线网段的互联互通与信号路由 |
| HU | Head Unit | 车载影音娱乐系统 | 座舱域中控主机,负责音视频播放、导航、人机交互等功能 |
| HUD | Head Up Display | 抬头显示 | 将车速、导航等关键信息投影至前挡风玻璃的显示系统 |
| iBooster | iBooster | 电子刹车助力系统 | 电机驱动的制动助力器,支持能量回收与主动建压(线控制动基础) |
| ICU / IPK | Instrument Cluster Unit / Instrument Pack | 组合仪表 | 显示车速、转速、告警灯及车辆状态信息的仪表ECU |
| IPU | Integration Power Unit | 集成动力控制器 | 集成电机控制器、逆变器与DC-DC的三合一/多合一动力域单元 |
| INV | Inverter | 逆变器 | 将高压直流电转换为三相交流电驱动电机的电力电子单元 |
| MMI | Multi Media Interface | 多媒体交互系统 | 座舱人机交互界面,整合娱乐、车辆设置与信息显示 |
| OBC | On Board Charger | 车载充电机 | 将交流充电桩电能转换为直流为动力电池充电的车载电源单元 |
| PAS | Parking Assistant System | 泊车辅助系统 | 提供泊车影像、距离提示与半自动泊车辅助的ECU |
| PEPS | Passive Entry Passive Start | 无钥匙进入及启动系统 | 基于低频天线与射频识别实现免掏钥匙进入与一键启动的系统 |
| PTG | Power Tail Gate | 电动尾门 | 控制尾门电动开启/关闭、防夹与位置记忆的执行单元 |
| RLS | Rain Light Sensor | 雨量光线传感器 | 检测降雨量与环境光强,自动控制雨刮与大灯开启的传感模块 |
| SAS | Steering Angle Sensor | 方向盘转角传感器 | 采集方向盘转角与角速度,为ESC/EPS/智驾提供转向输入信号 |
| SRS | Supplementary Restraint System | 安全气囊系统 | 被动安全系统总称,包含气囊、安全带预紧及碰撞传感网络 |
| TBOX | Telematics BOX | 远程信息处理控制器 | 车载T-Box,实现4G/5G通信、GPS定位、远程控制与OTA下发 |
| TCM | Top Column Module | 组合开关 | 方向盘柱上集成灯光、雨刮、巡航等开关的输入模块 |
| TCU | Transmission Control Unit | 自动变速器控制单元 | 控制自动变速器换挡时序、油压与离合器接合的动力域ECU |
| TPMS | Tire Pressure Monitor System | 胎压监测系统 | 实时监测轮胎气压与温度,异常时触发告警的安全系统 |
| VCU | Vehicle Control Unit | 整车控制器 | 新能源车整车能量管理与扭矩协调的核心域控制器 |
| WCM | Wireless Charging Module | 无线充电模块 | 基于电磁感应为手机等设备提供无线充电的座舱模块 |
5.2 ECU 升级刷包与工程模式
5.2.1 ECU刷写升级原理、刷写流程
5.2.1.1 升级包构成
车载ECU软件升级包按芯片架构分为两类:
- SOC包(上层应用软件包):面向座舱/智驾等高性能处理器(如高通8155/8295、英伟达Orin等),包含操作系统、中间件与应用层软件。
- MCU包(底层硬件软件包):面向车身/底盘/动力等微控制器(如英飞凌TC3xx、NXP S32K等),包含Bootloader、底层驱动与应用逻辑。
整包同时包含SOC与MCU两部分,分包则可单独升级其中任一组件。
5.2.1.2 升级包获取方式
| 获取渠道 | 说明 |
|---|---|
| CI/CD服务器下载 | 通过Jenkins或JFrog Artifactory等构建产物服务器,按版本号检索下载HTTP类型的整包/分包 |
| 局域网共享下载 | 通过公司内网共享路径(如 \\10.33.14.24\share\folder\Release\...),经VPN或内网连接后按版本下载 |
| 项目群/邮件链接 | 测试任务群中发布的版本信息记录表(含版本地址+代码地址),或邮件发送的版本下载链接 |
CDC_7901301-RA19_SW2.11.0_B_240930_2435_03_awm_hx_s1,通常包含项目代号、硬件版本、软件版本、构建日期与构建号等字段。5.2.1.3 刷写方式与流程
车载ECU刷写主要分为线刷、U盘升级与OTA升级三类:
(1)线刷升级
适用于集成测试阶段(冒烟测试),在台架或实车上通过调试接口直接烧录。
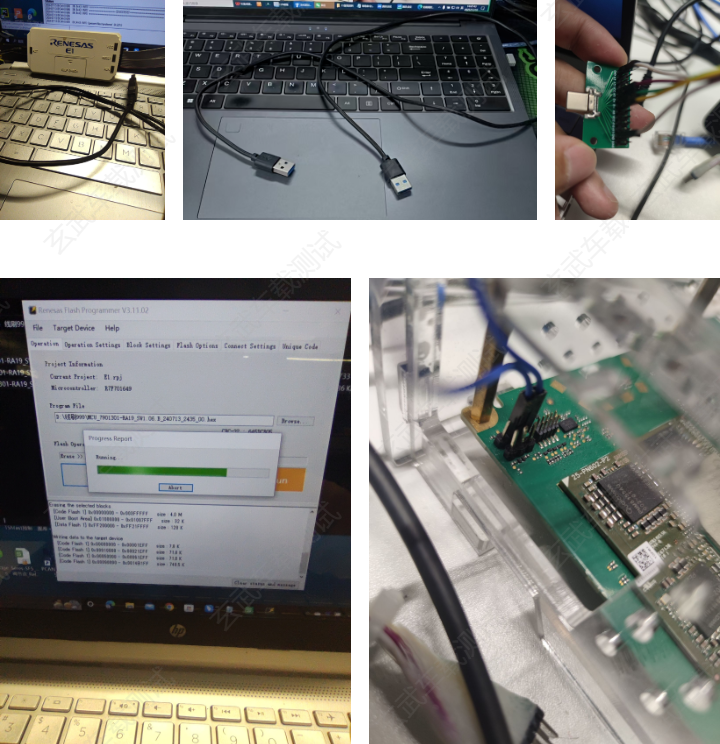
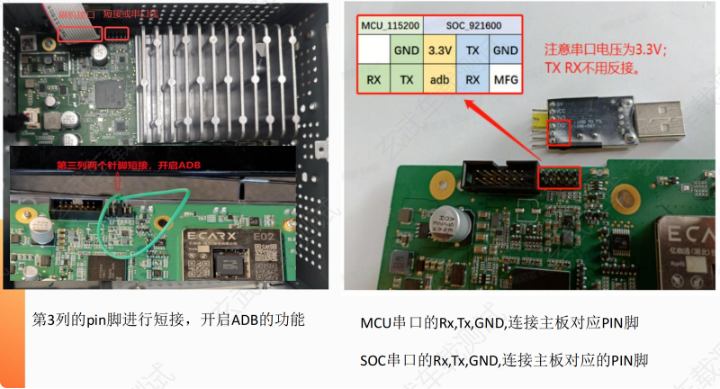
- MCU线刷:使用E1/E2等专用烧录器(或JTAG/SWD调试接口),连接电脑与主机板,通过上位机软件(如Infineon MemTool、PLS UDE等)烧录MCU包。
- 流程:主机板接跳帽形成主板短路 → 图3接到主板上形成E1对接刷写接口 → E1与图3接口连接 → 电脑打开上位机软件 → 加载MCU包 → 执行刷写。 <!-- 这是一张图片,ocr 内容为: -->
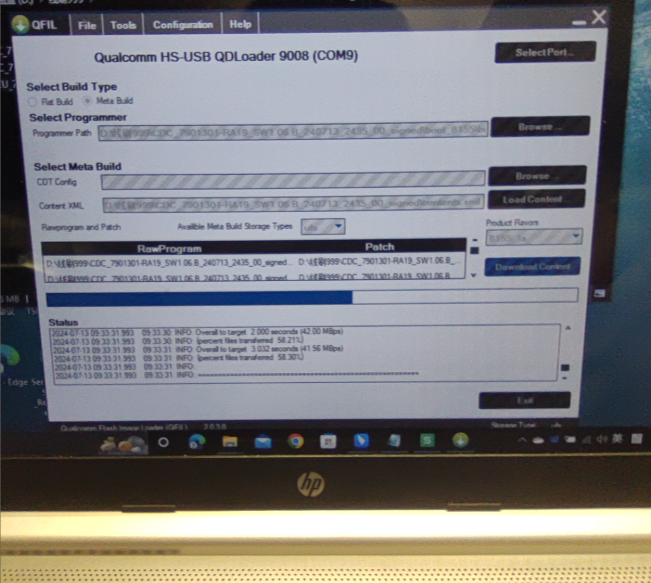
- SOC线刷:使用QFIL(Qualcomm Flash Image Loader)等芯片厂烧录工具,通过双头USB线连接车机CDC智能座舱主机与电脑,加载SOC数据包执行烧录。 <!-- 这是一张图片,ocr 内容为: -->
(2)U盘升级(本地升级)
最常用的刷写方式,适用于整包升级(SOC+MCU)。
- 前提条件:进入车机工程模式。
- 流程:将带有最新版本包的U盘插入车机USB口 → 系统自动检测U盘中的新版本 → 弹出「检测到最新版本,是否升级」提示 → 点击升级后进入升级模式 → 升级完成后车机自动重启。
(3)OTA升级(远程升级)
仅在系统非常完善的实车阶段支持,台架阶段通常无OTA功能。
- 前提条件:车辆已进入OTA升级阶段。
- 流程:远程推送服务器根据车驾号(VIN)锁定目标车辆 → 推送新版本至车机 → 上车后查看新版本发布提示 → 点击立即下载 → 下载完成后点击立即升级。
(4)智驾域刷写(以吉利DSA为例)
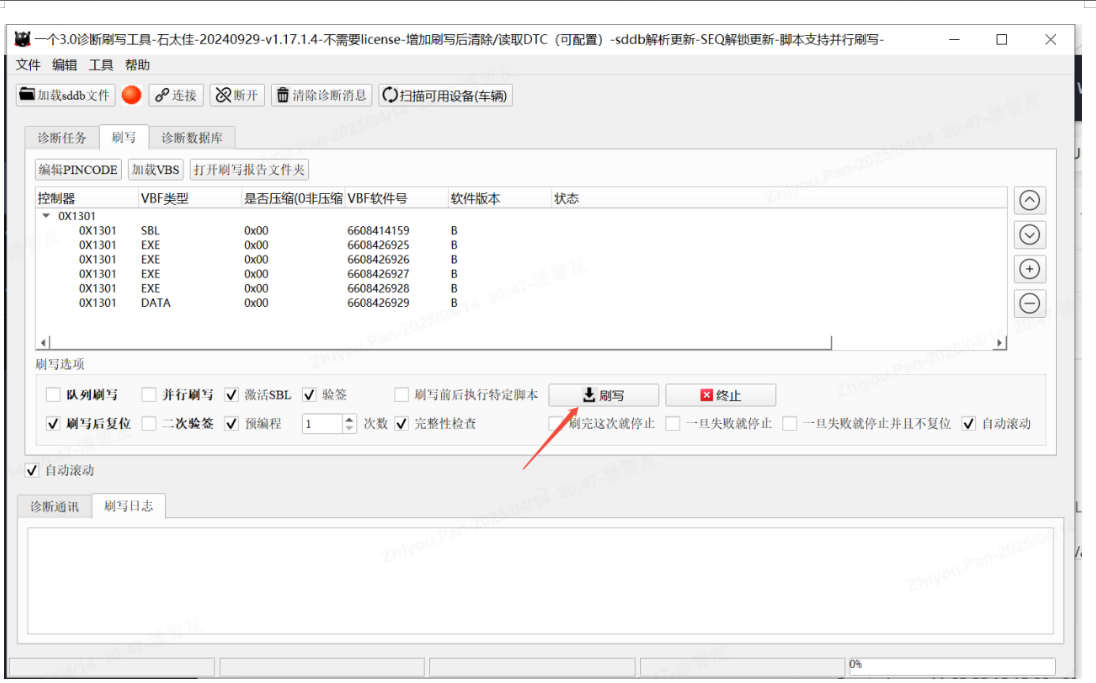
- 属于上位机线刷模式,跳过烧录板E2,使用DSA石太软件(上位机DSA3.0版本)实现快速刷写版本包及诊断功能。
- 硬件连接:OBD口连接线,一端接车机方向盘下方OBD接口,另一端用转接头连接电脑。
- 流程:下载低包(包含MCU、SOC的VBF文件) → 解压VBF文件 → 拖入DSA3.0上位机 → 点击刷写(无需下大电) → 刷写完成后车机黑屏重启 → 进度100%即刷写成功。
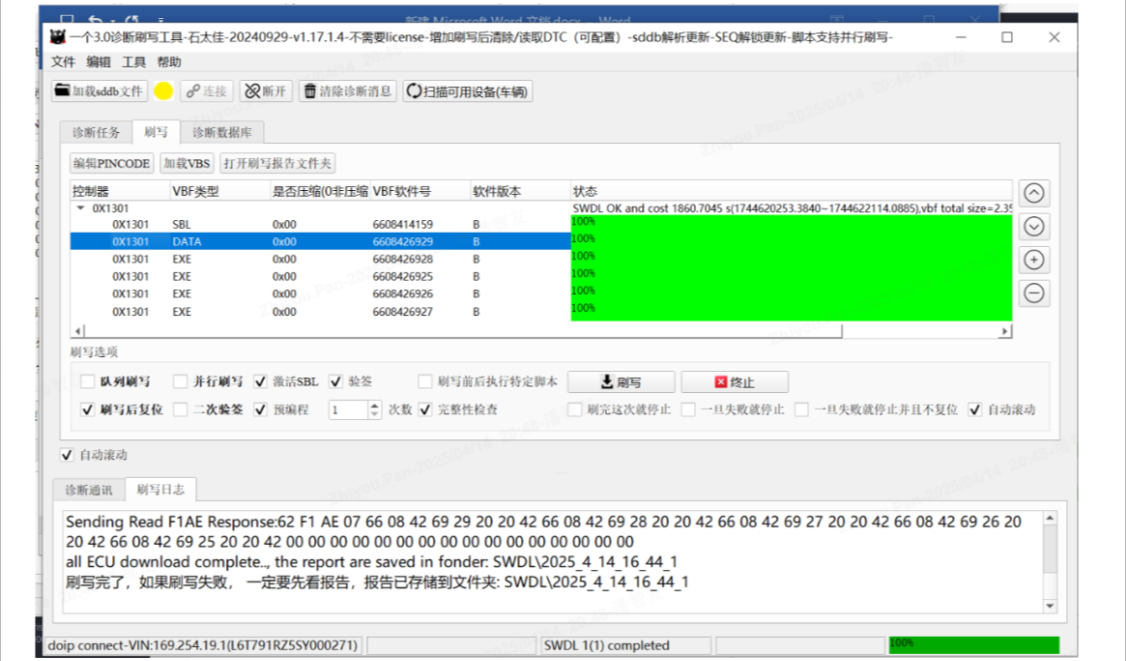
注:用DSA刷写高压ECU软件,没有断开高压维修开关,DSA提示什么错误?--编程会话失败
5.2.2 工程模式概念、进入条件、作用、风险点
5.2.2.1 工程模式概念
工程模式(Engineering Mode)是车机为研发测试人员开放的隐藏调试入口,集成了本地升级、系统信息查询、DMS离线激活、功能测试、ADB调试、Developer高级选项等非面向终端用户的功能。
5.2.2.2 进入条件
不同车企进入方式不同,截图中涉及的车型(问界M5)进入方式为:
5.2.2.3 工程模式核心功能
| 功能模块 | 说明 |
|---|---|
| 本地升级 | U盘升级的前提入口,点击后检测升级包并启动自动升级 |
| 系统信息 | 查看软硬件版本、PDID、VIN码、IP地址等设备信息 |
| DMS离线激活 | 驾驶员监控系统的离线授权激活 |
| 功能测试 | 单项功能调试(如AVAS、MIC录音播放、DV测试等) |
| ADB模式 | 开启Android Debug Bridge,支持电脑通过USB/网络调试车机 |
| Developer | 高级开发者选项,包含PDID/VIN手动输入、时间窗口设置、Crash设置开关、配置字修改、安全证书配置等 |
5.2.2.4 Developer高级选项说明
- PDID/VIN手动输入:线刷升级后系统重置,必须重新写入VIN码和PDID,否则无法登录账户、DMS和账户功能无法验证。
- 写入方式:工程模式 → Developer → 修改VIN/PDID → 修改后点击确认 → 断电重启主机。
- 也可通过CANoe诊断写入。
- Crash设置开关:打开后遇到APP或系统崩溃错误会直接报错提示,便于测试人员定位问题。
- 修改配置字:车辆高中低配置切换,在线刷后可统一调成高配置进行测试。
- 配置安全证书:配置后才能登录账户,流程为:工程模式 → Developer → 安全证书配置 → 导入海外PROD CA → 生成P10 → 申请证书。首次申请证书TSP会报错,需点击注销证书后重新生成P10再申请。
5.2.2.5 风险点
| 风险项 | 说明 |
|---|---|
| 刷写中断 | 线刷或U盘升级过程中断电、断连可能导致ECU变砖(Bootloader损坏),需返厂或通过JTAG恢复 |
| 版本不匹配 | MCU与SOC版本不匹配可能导致功能异常、通信中断或无法启动 |
| 配置字误改 | 错误修改配置字可能导致车辆功能异常(如气囊、制动相关配置),需严格按测试规范操作 |
| 高压安全 | 刷写高压相关ECU(BMS、VCU、逆变器)时需确保下高压,遵守安全操作规程 |
| DSA刷写高压维修开关 | 未断开高压维修开关时DSA刷写可能提示「编程会话失败」 |
5.2.3 刷包常见方式、刷写故障、刷写注意事项
5.2.3.1 刷包方式汇总
| 刷写方式 | 适用对象 | 工具/介质 | 适用阶段 |
|---|---|---|---|
| 烧录器线刷 | MCU | E1/E2烧录器、JTAG/SWD | 集成测试/冒烟测试 |
| QFIL线刷 | SOC(高通平台) | QFIL上位机、双头USB线 | 集成测试/冒烟测试 |
| DSA上位机刷写 | 智驾域MCU+SOC | DSA3.0、OBD连接线 | 智驾域测试 |
| U盘本地升级 | 整包(SOC+MCU) | U盘、工程模式 | 系统测试/回归测试 |
| OTA远程升级 | 整包/差分包 | 远程推送服务器、T-Box | 实车验证/量产阶段 |
5.2.3.2 刷写后必做操作
线刷升级后系统会重置,必须执行以下操作:
- 写入VIN码与PDID:通过工程模式Developer选项或CANoe诊断写入,确保账户登录与DMS功能正常。
- 重新配置配置字:按测试需求配置车辆高中低配置。
- 安全证书配置:导入CA证书、生成P10、申请证书,确保账户登录功能正常。
- 账号登录测试:使用测试账号(如SERES软件登录账号)扫码登录,验证账户相关功能。
5.2.3.3 日志管理(刷写故障排查手段)
| 日志导出方式 | 说明 |
|---|---|
| U盘导出日志 | 工程模式 → 日志管理 → 日志导出,可导出IVI/CDC系统日志、TBOX日志 |
| 脚本一键抓取 | 连接ADB后运行一键抓取脚本(如 一键抓取日志_V5.2.bat),抓取后一键清空日志(内部日志约2小时可达500M-1G) |
| ADB logcat | 通过 adb logcat 命令实时导出Android系统日志至桌面路径 |
| 工具导出总线日志 | 通过CANoe、TSMaster、周立功、PCAN等工具导出CAN/CAN-FD报文日志 |
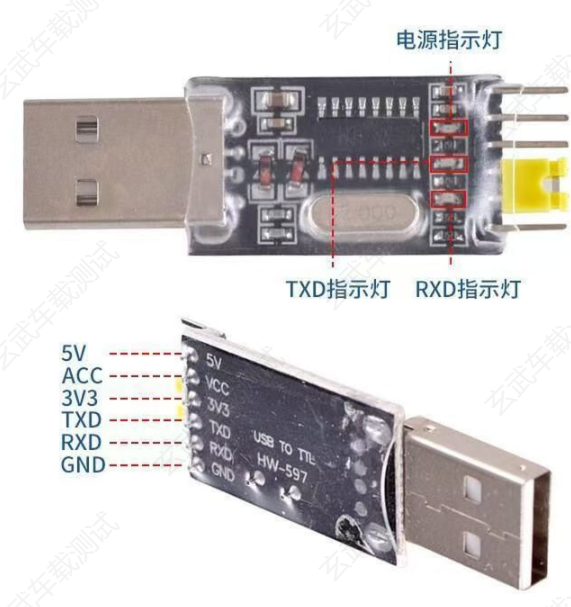
| 串口日志录取 | 通过USB转TTL模块(HW-597等)连接MCU串口(TXD/RXD/GND,注意串口电压为3.3V,RX/TX不可反接)录取底层串口日志 |
!
5.3 汽车通信网络
5.3.1 各类车载总线对比表格
| 总线类型 | 速率 | 典型应用场景 | 特点 |
|---|---|---|---|
| CAN | 高速CAN最高1 Mbps(测试常用500 kbps),低速CAN 125 kbps | 车身控制(车门/车窗/空调)、座椅、仪表、底盘(ESP/转向) | 多主结构、线性总线、差分信号(CAN_H/CAN_L)、高可靠性、成本低;数据场最长8字节 |
| CAN FD | 仲裁段最高1 Mbps,数据段最高8 Mbps(测试常用2000 kbps) | 底盘控制(ESP/转向)、智驾摄像头/雷达数据传输、OTA大数据包 | CAN协议升级,兼容CAN物理层;数据场最长64字节;需新硬件支持,成本高于传统CAN |
| LIN | 最高20 kbps | 低成本传感器(雨刮/大灯)、车窗、氛围灯、座椅调节等简单节点 | 单主多从结构、单线传输、成本极低;不适合高速或大量数据传输 |
| 车载以太网(Ethernet) | 100 Mbps / 1 Gbps / 10 Gbps | 智能座舱、ADAS/自动驾驶、OTA、诊断(DoIP)、摄像头/雷达高带宽数据 | 星型/网状拓扑、高带宽、支持复杂网络协议与TCP/IP;成本较高,需更复杂的网络管理 |
| FlexRay | 10 Mbps ~ 20 Mbps | 高端车型核心安全模块(动力协调控制、ESP/ESC转向协同、高压系统控制) | 实时性强、容错性高、支持同步传输;总线成本高、技术复杂,应用范围较窄(宝马、奔驰等豪华品牌) |
5.3.2 UDS诊断、ISO‑TP、DBC、XCP/CCP等通信协议说明
5.3.2.1 UDS(Unified Diagnostic Services,统一诊断服务)
UDS是基于OSI七层模型的应用层诊断协议,标准号为 ISO 14229,是当前车载ECU诊断的行业通用标准。
- 核心功能:诊断会话控制、安全访问、读写数据标识符(DID)、读写内存、例程控制、DTC(故障码)读取与清除、ECU刷写(Programming Session)等。
- 典型服务ID(SID):
0x10:诊断会话控制(Default Session / Extended Session / Programming Session)0x27:安全访问(Seed-Key机制)0x22:按标识符读取数据0x2E:按标识符写入数据0x31:例程控制(如擦除内存、校验程序)0x34/0x36/0x37:请求下载/传输数据/退出传输(用于刷写)0x19:读取故障码信息0x14:清除故障码- 工程应用:截图中配置字写入即通过UDS诊断方式实现(如DVR类型配置:完整标清/高清通过
0x2E服务写入对应DID)。
5.3.2.2 ISO-TP(ISO 15765-2,传输层协议)
ISO-TP是CAN总线上的传输层协议,解决CAN单帧数据场仅8字节(CAN FD为64字节)的限制,实现多帧大数据传输。
- 帧类型:
- 单帧(SF, Single Frame):数据 ≤ 7字节时一帧传输
- 首帧(FF, First Frame):数据 > 7字节时发送首帧,包含数据总长度
- 流控帧(FC, Flow Control):接收方发送,告知发送方继续发送及发送速率
- 连续帧(CF, Consecutive Frame):发送方按流控要求连续发送剩余数据
- 工程应用:UDS诊断服务、ECU刷写数据传输均依赖ISO-TP实现多帧交互。
5.3.2.3 DBC(Database CAN,CAN数据库文件)
DBC是Vector公司定义的CAN网络数据库文件格式,用于描述CAN报文与信号的定义。
- 核心内容:报文ID、报文名称、发送节点、信号名称、信号起始位、位长、字节序(Intel/Motorola)、因子、偏移量、单位、取值范围、值表(枚举定义)等。
- 工程应用:CANoe、TSMaster、PCAN等工具加载DBC文件后,可将原始十六进制报文解析为物理量信号(如车速、转速、电池电压),是车载测试的基础数据库文件。
5.3.2.4 XCP / CCP(测量与标定协议)
- CCP(CAN Calibration Protocol):基于CAN总线的标定协议,标准号ASAP Standard,用于ECU内部变量的测量与标定(参数调整)。
- XCP(Universal Measurement and Calibration Protocol):CCP的升级版本,支持多种底层传输层(XCP on CAN / XCP on Ethernet / XCP on FlexRay / XCP on USB),功能更强大、传输效率更高。
- 核心功能:
- 数据采集(DAQ, Data Acquisition):实时采集ECU内部变量
- 标定(STIM, Stimulation):在线修改ECU内部参数(如MAP图、标定值)
- 内存读写、页面切换(Flash/RAM Page)
- 工程应用:底盘/动力域ECU标定、算法调试、内部变量监控,常用工具如CANape、INCA等。
5.3.2.5 网关(GW, Gateway)
网关是车载网络的核心路由节点,作用包括:
- 跨网络通信:实现动力网、车身网、底盘网、智驾网等不同网段间的信号转发与数据交换。
- 协议转换:不仅传递CAN数据,还能进行协议转换(如CAN ↔ LIN、CAN ↔ FlexRay、CAN ↔ 以太网)。
- 诊断与故障码(DTC)传递:汇总各子网ECU的故障码信息,传递至诊断接口或中央控制系统,便于集中诊断与故障检测。
5.3.3 报文、PDU、信号相关概念
5.3.3.1 CAN报文(Message / Frame)
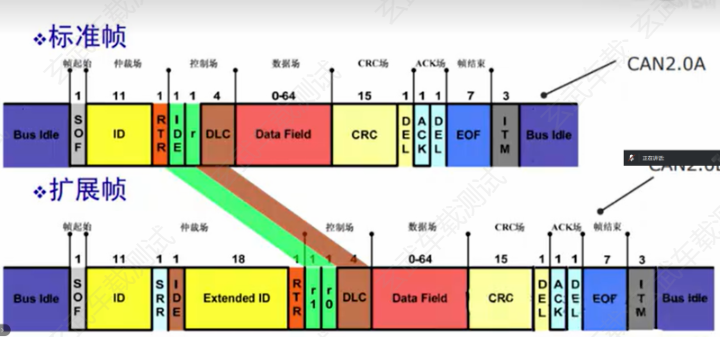
CAN报文是CAN总线上数据传输的基本单位,一帧完整的CAN报文包含以下字段:
| 帧结构 | 位长 | 说明 |
|---|---|---|
| 帧起始(SOF) | 1位 | 显性电平(0),标志帧开始 |
| 仲裁场 | 标准帧12位 / 扩展帧32位 | 包含报文ID(标准帧11位 / 扩展帧29位)与RTR位,决定报文优先级 |
| 控制场 | 6位 | 包含IDE位、保留位与DLC(数据长度码,0~8字节) |
| 数据场 | 0~8字节(CAN FD可达64字节) | 实际传输的数据 |
| CRC场 | 15位CRC + 1位界定符 | 循环冗余校验,验证数据完整性 |
| ACK场 | 1位ACK + 1位界定符 | 发送节点发隐性1,接收正确的节点回写显性0确认 |
| 帧结束(EOF) | 7位 | 隐性电平(1),标志帧结束 |
CAN帧类型:
| 帧类型 | 说明 |
|---|---|
| 数据帧 | 发送单元向接收单元传送数据的帧 |
| 遥控帧 | 接收单元向具有相同ID的发送单元请求数据的帧 |
| 错误帧 | 检测出错误时向其他单元通知错误的帧 |
| 过载帧 | 接收单元通知其尚未做好接收准备的帧 |
| 帧间隔 | 将数据帧及遥控帧与前面的帧分离开来的帧 |
5.3.3.2 仲裁机制与优先级
- CAN采用多主结构,无主从区分,任一节点均可发起总线访问。
- 仲裁机制:通过逐位比较消息ID(标识符)的二进制值决定优先级。
- 显性电平(Dominant,逻辑0):优先级高,会覆盖隐性电平。
- 隐性电平(Recessive,逻辑1):优先级低。
- 仲裁过程:节点在发送每一位时也在监听总线。若节点发送的是"1"(隐性),但监听到总线上是"0"(显性),说明有更高优先级的消息在发送,该节点立即停止发送并转为接收模式。
- 结论:ID数值越小,优先级越高;高优先级(ID数值小)的消息永远优先通过,且不会丢失数据或需要重传。
5.3.3.3 PDU(Protocol Data Unit,协议数据单元)
PDU是OSI参考模型中各层之间传递的数据单元,在车载通信中常见的PDU概念:
- N-PDU(网络层PDU):ISO-TP传输层的数据单元,包含N_AI(地址信息)、N_PCI(协议控制信息,如帧类型、序号、数据长度)与N_Data(数据)。
- A_PDU(应用层PDU):UDS诊断服务的数据单元,即诊断请求/响应报文,包含SID(服务ID)与子功能/参数数据。
- L-PDU(数据链路层PDU):即CAN帧本身,包含仲裁场、控制场、数据场等。
在UDS over CAN的诊断通信中,数据封装关系为:UDS服务数据(A_PDU)→ ISO-TP多帧/单帧(N_PDU)→ CAN数据帧(L-PDU)。
5.3.3.4 信号(Signal)
信号是报文中具有物理意义的最小数据单元,一个CAN报文的数据场可包含多个信号。
- 信号属性:信号名、起始位(Start Bit)、位长(Length)、字节序(Intel小端 / Motorola大端)、因子(Factor)、偏移量(Offset)、单位(Unit)、取值范围、初始值、值表(Value Table,枚举定义)。
- 物理值计算公式:
物理值 = 原始值 × 因子 + 偏移量 - 信号与报文关系:一个报文(Message)由一个或多个信号(Signal)组成,报文通过ID唯一标识,信号通过在报文中的起始位和位长定位。
- 报文命名规范:整车厂通常采用「ECU简称_信号名」格式(如
EPS_state、BCM_DoorStatus),便于追溯信号来源与归属。
5.3.3.5 CAN与CAN FD核心区别
| 对比项 | CAN | CAN FD |
|---|---|---|
| 仲裁段波特率 | 最高1 Mbps | 最高1 Mbps(与CAN兼容) |
| 数据段波特率 | 与仲裁段相同(最高1 Mbps) | 可切换至更高速率(最高8 Mbps) |
| 数据场最大长度 | 8字节 | 64字节 |
| 标准帧ID长度 | 11位 | 11位 |
| 扩展帧ID长度 | 29位 | 29位 |
| 帧格式区别 | — | 新增FDF位(表示CAN FD报文)、BRS位(表示速率转换)、ESI位(表示发送节点错误状态) |
| CRC校验 | 15位 | 根据数据长度动态选择17位或21位CRC |
| 硬件兼容性 | — | CAN FD控制器可兼容CAN,但CAN控制器无法接收CAN FD报文 |
| 成本 | 较低 | 需新硬件与软件支持,成本高于传统CAN |
5.3.4 通讯矩阵(DBC)字段详解
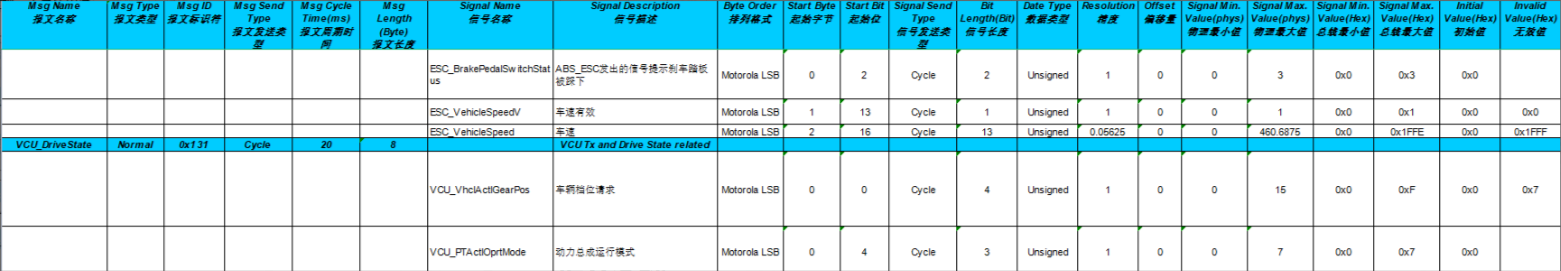
通讯矩阵(Communication Matrix)是车载网络设计的核心文档,DBC文件是其标准化表达格式。本节逐一解析报文级与信号级共21个核心字段的定义、填写规范与工程含义,为总线测试、信号解析、DBC编写提供参考。
通讯矩阵实战要点(思维导图:通讯矩阵、禅道):
- 报文名称命名方式:ECU 简称 + 英文缩写(或英文全称),如
BMS_metric(简称 + 全称)、TBOX_chargeSet(简称 + 缩写) - 报文类型:应用报文(Normal,最常用)|网络管理报文(NM,用于总线网络唤醒,类似唤醒线)|诊断报文(Diag,基本不用)
- 报文标识符:一个报文一个 ID,唯一,16 进制
- 发送类型:事件型(Event,触发某事件才会发送,如碰撞事件弹安全气囊)、周期型(Cycle,按一定周期一直发送)、周期事件型(CE,正常按长周期如 100ms 发送,遇事件按短周期如 50ms 快速发几帧后转回周期发送)
- 报文周期时间:单位 ms;报文长度:DLC 长度
- 信号名称:工具中常用,用于修改信号值;发送窗口先添加报文,再修改报文中的信号值
- byte / bit:byte 从左往右数(如 byte0→byte22);bit 从右往左数(如 bit7←bit0)
- 起始字节 / 起始位:起始字节对应配置字中的位置(如座椅加热起始字节为第 5 个,配置字从左往右 0 开始数,座椅加热配置为 47);起始位单位 bit
- 信号长度:信号数据占用几个 bit 位,如长度 3 即占用 3 个 bit
什么情况下用通讯矩阵表:
- 不知道信号是什么意思、有哪些值 → 用表查看
- 不清楚报文 ID 或报文发送周期 → 查表
- 查看信号最大值、最小值、偏移量等
5.3.4.1 报文级字段
1. Msg_Name(报文名称)
报文名称通过名称就能区分平时描述的是哪条报文,该名称在矩阵中唯一。一般由发送节点的ECU简称 + 报文功能描述组成,命名格式通常为ECU_ALS_0x2F3(表示BCM节点发送、ID为0x2F3的报文)。报文名称一经定义不建议随意修改,因下游软件、测试用例均依赖该名称。
2. Msg_Type(报文类型)
车载行业报文主要分为三类:
| 报文类型 | 英文全称 | 用途 |
|---|---|---|
| 应用报文 | Normal Communication Message | 节点间常规信号交互,如车速、转速、空调状态 |
| 网络管理报文 | Network Management Message | OSEK NM / AUTOSAR NM网络管理,用于节点协同休眠唤醒 |
| 诊断报文 | Diagnostic Message | UDS诊断服务交互,如诊断会话控制、DTC读取、ECU刷写 |
3. Msg_ID(报文标识符)
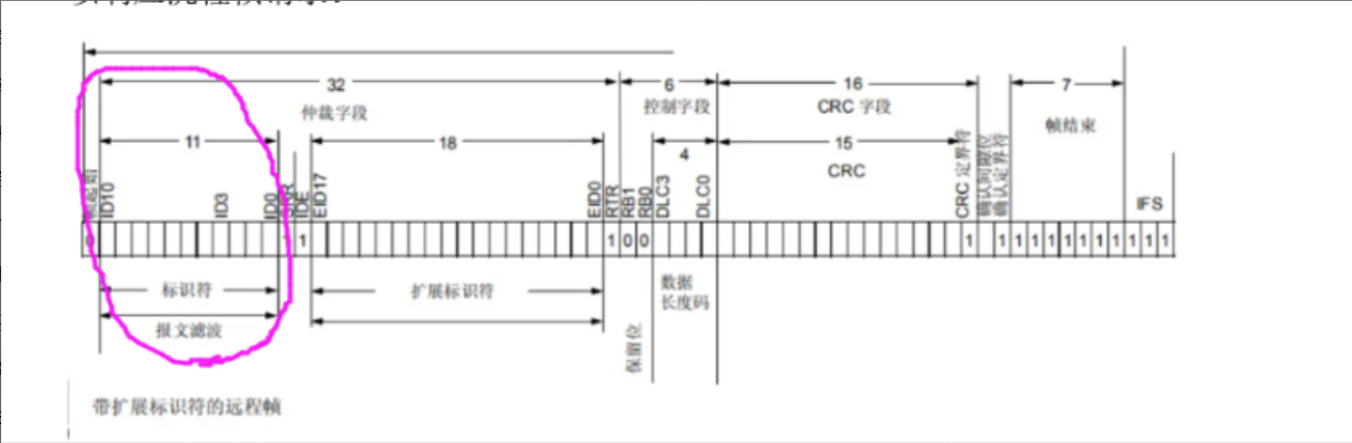
Msg_ID是Message Identifier的缩写,在矩阵表中,同一报文标识符的内容放在一起,方便他人阅读。CAN总线上报文ID是唯一的,一般加上0x开头代表16进制。标准帧ID为11位,扩展帧ID为29位。ID数值越小,仲裁优先级越高。
4. Msg_Send_Type(报文发送类型)
车载行业报文发送类型主要有以下几类:
| 发送类型 | 英文 | 触发机制 | 典型应用 |
|---|---|---|---|
| 事件型 | Event | 事件触发,非事件发生时不发送 | 按键事件、故障状态变化 |
| 周期型 | Cyclic | 按固定周期循环发送 | 车速、转速等实时状态信号 |
| 周期事件型 | Cyclic and Event | 事件发生时以短周期连发,无事件时按基础周期发送 | 关键状态信号(如制动状态) |
| 使能型 | If Active | 使能条件满足时按周期发送,不满足时不发送 | 仅在特定模式下有效的信号 |
| CA周期型 | Cycle if Active | 使能信号非使能值时按周期发送,使能时以较短周期发送 | 需实时关注的关键信号 |
- 事件型(Event):事件触发发送。事件发生时,按照触发条件发送报文;非事件发生时,报文不发送。为了避免总线负载过高,事件型报文通常设置最小发送间隔(如20ms),即事件在20ms内连续触发时,仅发送一帧。
- 周期型(Cyclic):报文以固定周期时间循环发送,报文的发送周期在矩阵表中会有体现。开发时必须按照客户规定的周期进行开发,一般对周期的偏差不超过规定周期的10%。
- 周期事件型(Cyclic and Event):当事件未发生时,报文以周期时间T循环发送;事件发生时,报文以短周期连发(如事件发生后立即发送一帧,随后在20ms内再发2帧),确保接收方及时获取状态变化。如果事件发生在周期报文发送之后20ms内,则周期报文延迟到事件报文发送完20ms后再发送。
- 使能型(If Active):使能类型变量改变时,使能发送由使能条件触发。当使能信号为使能值时,报文按周期T循环发送;当使能信号为非使能值时,报文不发送。
- CA周期型(Cycle if Active):当触发信号的当前信号值=非使能值时,报文以周期时间T循环发送;当触发信号=使能值时,使能报文以周期发送,且周期可以缩短(如50ms),同步报文以周期发送直到当前信号=非使能值时。某个系统中只播放较短的频率(如50ms)实时传输关键数据。
5. Msg_Cycle_Time(报文周期时间)
报文周期时间主要针对周期型报文和周期事件型报文,需注意周期时间的单位,一般默认为ms。常见周期:10ms(动力域关键信号)、20ms(底盘控制信号)、50ms(车身状态信号)、100ms(座舱状态信号)、1000ms(低优先级状态信号)。
6. Msg_Length(报文长度)
报文长度指报文的数据场长度,标准CAN最长8字节,CAN FD最长64字节。长度一般为8的倍数,实际信号位长度不足时,剩余位填充默认值或保留位。
5.3.4.2 信号级字段
7. Signal_Name(信号名称)
信号名称定义在数据信号名称,这个标识符和报文标识符是类似的,也是唯一的。一般信号名称都是英文的,这个是为了通过这个标识符来生成信号,可用于位定义、DBC文件名称。
8. Signal_Description(信号描述)
Signal_Description指该信号的用途,代表的意思,一般是对该信号的描述。如"VehicleSpeed"信号描述为"车辆当前行驶速度,单位km/h"。
9. Byte_Order(排列格式/字节序)
Byte_Order在汽车行业中有三种格式,分别是Intel LSB、Motorola LSB、Motorola MSB,而有的时候车厂缩写了Motorola,这个一般是指Motorola MSB。
在汽车行业中,CAN传输的8个字节按照位定义了信号名称,定义名称如下图所示:
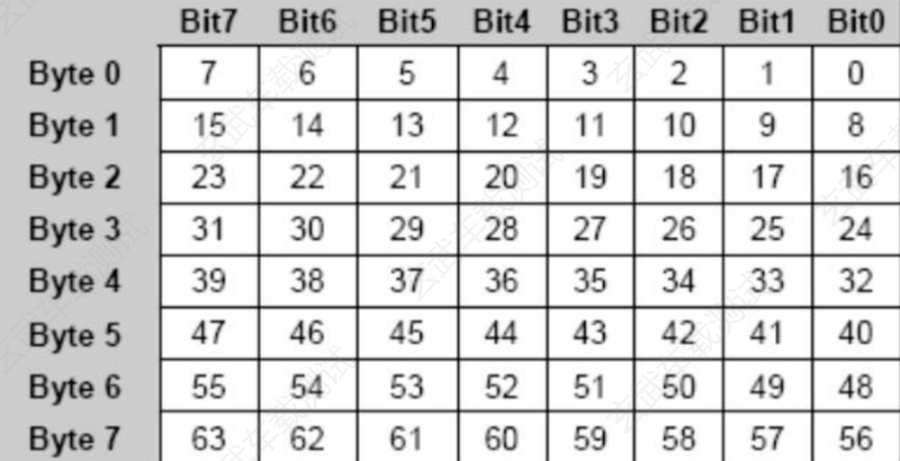
- Intel格式(小端序,LSB):当一个信号的数据长度不超过1 Byte,并且信号在一个字节内实现时,该信号的高位将被放在该字节的高位,信号的低位将被放在该字节的低位。当一个信号的数据长度超过1 Byte或者数据长度不超过1 Byte但是信号跨字节时,信号的低位将被放在低字节的低位,信号的高位将被放在高字节的高位。如十六进制是0x01 00 04,则最高字节是01,这样属于高字节的高位就是该信号的高位。
- Motorola LSB格式:当一个信号的数据长度不超过1 Byte并且信号在一个字节内实现时,信号的高位将被放在该字节的高位,信号的低位将被放在该字节的低位,这是和Intel格式是一致的。但是当一个信号的数据长度超过1 Byte或者数据长度不超过1 Byte但是信号跨字节时,信号的低位将被放在低字节的高位,信号的高位将被放在高字节的高位。如十六进制是0x01 00 04,则最高字节是01,这样属于高字节的高位就是该信号的高位。
- Motorola MSB格式(大端序):信号的高位放在低字节的高位,信号的低位放在高字节的低位。与Intel格式相反,是车载行业传统常用格式。
10. Start_Byte(起始字节)
Start_Byte就是指起始位所在的字节,在标准帧中这个值只能是0-7,不会出现大于7的情况。
11. Start_Bit(起始位)
Start_Bit在不同排列格式的起始位是不相同的,这点一定要注意,得出的数据内容可能完全是两个东西。在标准帧中,这个值只能是0-63,不会出现大于63的情况。
- Intel格式:起始位为信号最低位所在的位编号(从Byte0 Bit0开始计数,0-63)。
- Motorola格式:起始位为信号最高位所在的位编号(从Byte0 Bit7开始计数,方式不同)。
12. Signal_Send_Type(信号发送类型)
信号发送类型与报文发送类型类似,主要有以下几种:OnWrite(事件触发型)、OnWriteWithRepetition(事件触发+重复发送)、OnChange(值变化触发)、OnChangeWithRepetition(值变化+重复发送)、IfActive(使能型)、IfActiveWithRepetition(使能+重复发送)、Cyclic(周期型)。
13. Bit_Length(信号长度)
信号长度代表信号的位宽,不同排列格式虽然起始位不同,但是信号长度却是一样的,它代表该信号占了几个数据位。在标准帧中这个值只能是1-64,不会出现大于64的情况。
14. Data_Type(数据类型)
DBC中主要有四种信号数据类型:
| 数据类型 | 英文 | 位宽 | 取值范围 | 典型应用 |
|---|---|---|---|---|
| 无符号 | Unsigned | 1-64位 | 0 ~ 2^n-1 | 车速、转速、状态枚举 |
| 有符号 | Signed | 1-64位 | -2<sup>(n-1) ~ 2</sup>(n-1)-1 | 温度、扭矩、偏移量 |
| 单精度浮点 | Float | 32位 | IEEE 754单精度 | 高精度物理量 |
| 双精度浮点 | Double | 64位 | IEEE 754双精度 | 极高精度物理量 |
15. Factor(精度/比例因子)
精度又称比例因子,用于将原始值转换为物理值。公式如下:
物理值 = 原始值 × Factor + Offset- Factor(精度):物理值 / 原始值的换算比例。
- Offset(偏移量):物理值的基准偏移。
举例:车速信号,原始值0-65535,精度0.01,偏移量0,则物理值 = 原始值 × 0.01,最大可表示655.35 km/h。
16. Offset(偏移量)
偏移量用于信号值的基准调整,如温度信号原始值0-255,偏移量-40,则物理值范围为-40°C ~ 215°C。
17. Inactive_Value(非使能值)
非使能值用于标识信号处于无效/未激活状态。当信号值等于Inactive_Value时,表示该信号当前不具备有效物理含义,接收方应忽略该信号值。通常取信号取值范围的最大值或特殊保留值作为非使能值。
18. Unit(单位)
信号的物理量单位,如℃(摄氏度)、km/h(公里每小时)、rpm(转每分钟)、kPa(千帕)、%(百分比)、V(伏特)、A(安培)等。无单位的状态信号可留空或标注"-"。
19. Signal_Value_Description(信号值描述/值表)
信号值描述用于定义枚举型信号各取值代表的含义,比如:0x00 Close(关闭)、0x01 Open(打开)。值表(Value Table)是DBC中枚举信号的标准定义方式,测试工程师解析报文时需参照值表判断信号状态。
5.3.4.3 报文级补充字段
20. Msg_Nr_Of_Retx(报文快速重发次数)
当报文发送类型为周期事件型时,事件触发后快速连续发送的次数。如配置为3,则事件发生后立即发送1帧,随后在短间隔内再发2帧,确保接收方可靠接收。
21. Msg_Delay_Time(报文延迟时间)
当报文发送类型不为周期型时,相同ID报文之间发送的最小间隔时间,用于防止事件频繁触发导致总线负载过高。
5.4 补充备注
5.4.1 配置字(Configuration / Coding)业务要点
- 本质:一组二进制或十六进制代码参数,存储在车辆ECU中,决定车辆具备哪些功能、性能参数以及软硬件如何协同工作。
- 作用:
- 功能开关与个性化:同一款硬件通过不同配置字激活或关闭不同功能(如经济模式/运动模式、座椅记忆开关等)。
- 降低开发与生产成本:车企无需为不同配置车型单独开发软硬件,统一硬件后通过刷入不同配置字区分高低配。
- 支持功能升级(OTA):软件定义汽车时代,配置字可动态变更,通过OTA远程开通付费功能(如座椅加热、ACC等)。
- 配置维度:发动机(1.5L/2.0T、国六/欧六、混动/纯电)、变速箱(CVT/DCT/AT、两驱/四驱)、车身(摄像头数量、雷达数量、气囊数量)等。
- 配置字写入方式:工程模式可视化配置 / UDS诊断服务写入(
0x2E服务按DID写入)。 - 8421法则:配置字按位(bit)定义功能开关,每一位对应一个功能使能(1=开启,0=关闭),通过字节组合实现多功能配置。
5.4.2 测试阶段刷写策略
| 测试阶段 | 刷写方式 | 频率 | 说明 |
|---|---|---|---|
| 集成测试(冒烟测试) | 线刷(烧录器/QFIL) | 每周一次 | 集成开发合成包后第一个测试流程,验证线刷是否成功;上周外发版本升级到本周需要外发的版本 |
| 系统测试/回归测试 | U盘本地升级 | 按版本发布节奏 | 最常用刷写方式,整包升级(SOC+MCU) |
| 实车验证 | OTA远程升级 | 按OTA推送计划 | 仅系统完善的实车支持,台架无OTA功能 |
| 智驾域测试 | DSA上位机线刷 | 按版本发布节奏 | OBD接口连接,快速刷写+诊断 |
5.4.3 车载网络测试常用工具
- 总线分析工具:CANoe(Vector)、TSMaster(同星智能)、PCAN(PEAK)、周立功(ZLG)。
- 标定测量工具:CANape(Vector)、INCA(ETAS)。
- 烧录工具:Infineon MemTool、PLS UDE、QFIL(高通)、DSA3.0(智驾域)。
- 日志抓取工具:ADB(Android Debug Bridge)、USB转TTL串口模块、一键抓取脚本。
5.4.4 CAN总线物理层注意事项
- 传输介质:双绞线,CAN_H(高电平,常见颜色黄色/橙色)与CAN_L(低电平,常见颜色绿色/棕色)。
- 终端电阻:总线两端各安装120Ω终端电阻,用于消除信号反射。
- 最大电缆长度:低速CAN(125 kbps)为40米,高速CAN(1 Mbps)为1米。
- 测试常用波特率:CAN 500 kbps,CAN FD 2000 kbps(仲裁段500 kbps)。
- 为什么接 120Ω 终端电阻(思维导图:设备名称):总线信号以波的形式传输,到达终端后如果没有电阻会产生波的回弹,导致数据丢失
5.5 网络拓扑与电子电气架构演进
5.5.1 网络与网络拓扑基础概念
车载网络定义:车载网络是一个由各种部件组成并通过某种通信介质进行信息传递的系统。
- 各种部件(节点 Node):汽车中的控制模块(如发动机控制模块 ECM / 变速箱控制模块 TCM / 车身控制模块 BCM)、执行器(如车窗升降电机、喷油嘴、节气门)、各类传感器(如曲轴位置传感器、爆震传感器、轮速传感器)。
- 通信介质:连接控制模块、执行器和传感器之间的物理传输通道。车载总线包括 CAN(含 CAN FD)、LIN、FlexRay、MOST、车载以太网(100BASE-T1 / 1000BASE-T1)等,具体选型取决于系统带宽与实时性需求。
网络拓扑定义:网络拓扑是控制模块、执行器和传感器三者之间相互连接而形成的结构关系,即网络中各节点的物理布局与连接方式。
5.5.2 网络拓扑类型
汽车网络拓扑严格来说可划分为四大类:总线拓扑、星型拓扑、环形拓扑、网状拓扑,实际车辆中多为混合拓扑结构。
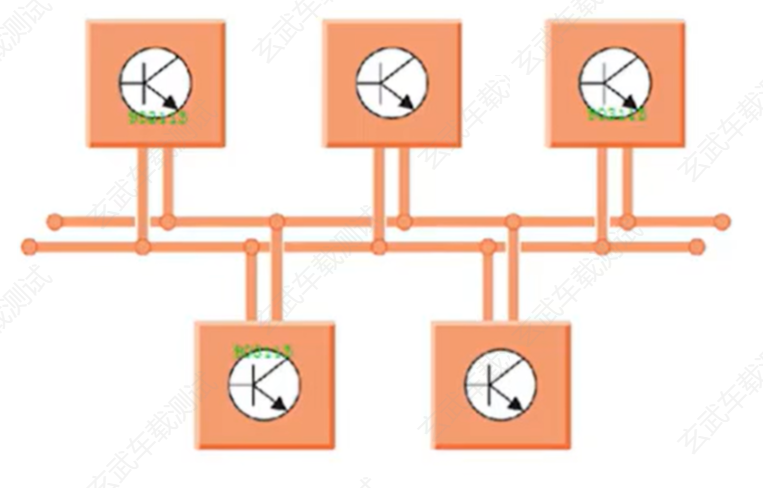
5.5.2.1 总线拓扑
总线拓扑(线形拓扑)中,各个节点通过导线连接到一条主线上,每一个节点发送的信息都可以在主线网络中传输并共享。只有主线出现短路或断路时,整个网络才会瘫痪。
- 特点:结构简单、成本低、节点增减方便;单节点故障不影响整体网络,但主线故障导致全网瘫痪。
- 车载应用:CAN 总线、LIN 总线通常采用总线拓扑结构。
- 举例:曲轴位置传感器、喷油嘴、空气流量计连接在一根主线上,曲轴位置传感器故障不影响整个网络通讯。
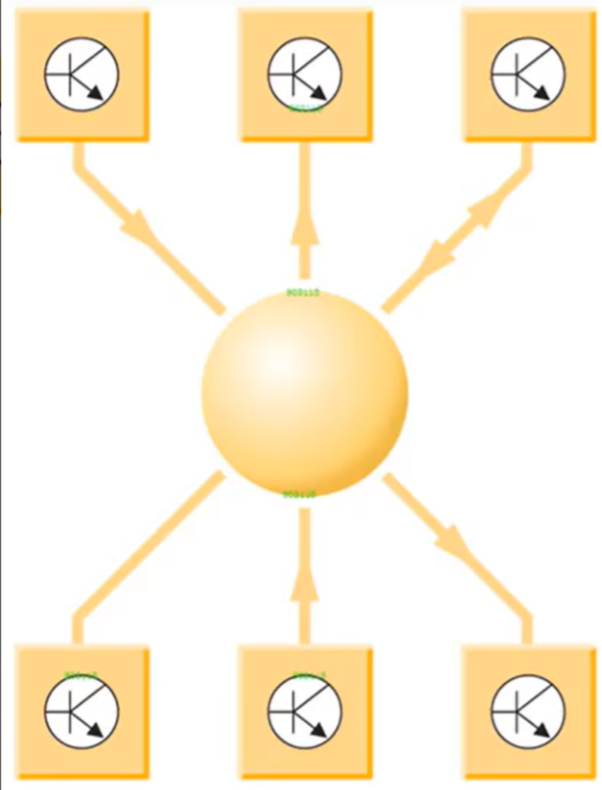
5.5.2.2 星型拓扑
星型拓扑由中央节点和其它节点组成,中央节点相当于一个处理器 / 交换机,其它节点一对一与中央节点相连接。其它节点之间不直接联系,而是将数据都传输给中央节点,由中央节点接收处理后再分发给其它节点。
- 特点:网络传输速度取决于中央节点处理器速度;中央节点出现故障则整个网络瘫痪;单节点故障不影响其他节点。
- 车载应用:FlexRay 支持星型拓扑(也支持总线型及混合型),车载以太网交换机网络为典型星型拓扑。
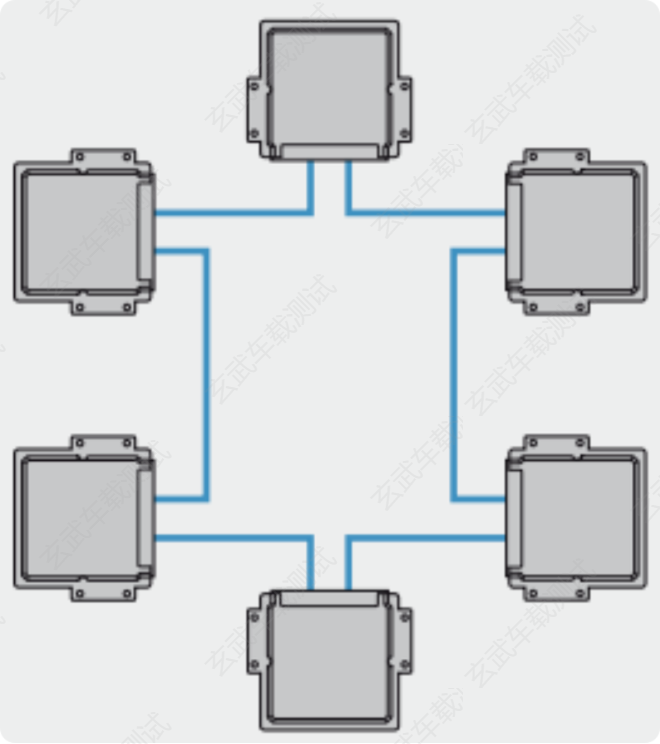
5.5.2.3 环形拓扑
环形拓扑是每个节点与相邻的两个节点进行连接,根据传递方向不同分为单环和双环两种结构。
- 单环:只能沿一个方向进行数据传输,某一个节点出现故障则整个系统瘫痪。
- 双环:信息传递到某点卡住时,可逆向通过另一环进行信息传递,冗余性更好。
- 车载应用:MOST 总线采用环形拓扑结构(多媒体系统)。
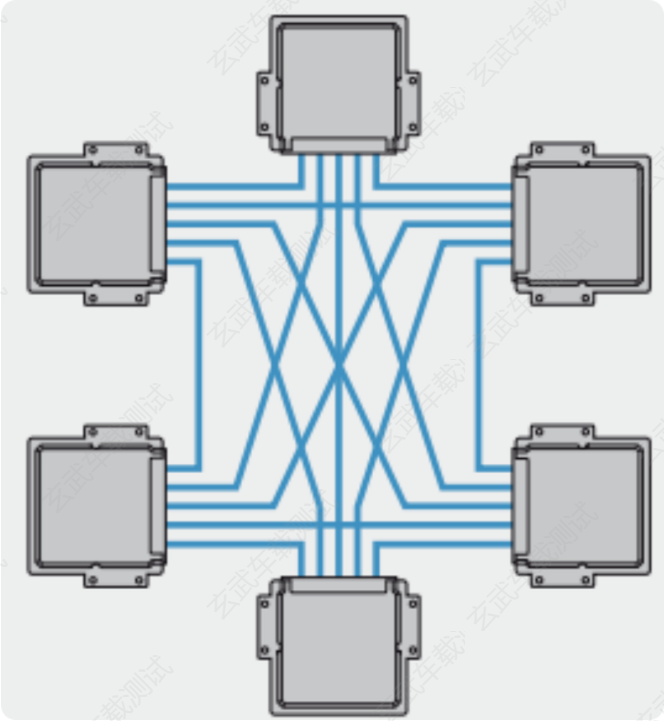
5.5.2.4 网状拓扑
网状拓扑中,基本上每个节点都与其它节点进行连接。
- 优点:容错率和负载率高,拥有多个通信路径,具有较高的冗余机制,某一个节点或导线出现故障仍可正常使用。
- 缺点:每个节点都和其它多个节点相连,复杂性和成本大幅提高。
- 车载应用:常见于高安全冗余的域控内部通信架构,以及某些特殊的多通道通信系统。
5.5.2.5 混合拓扑实际应用
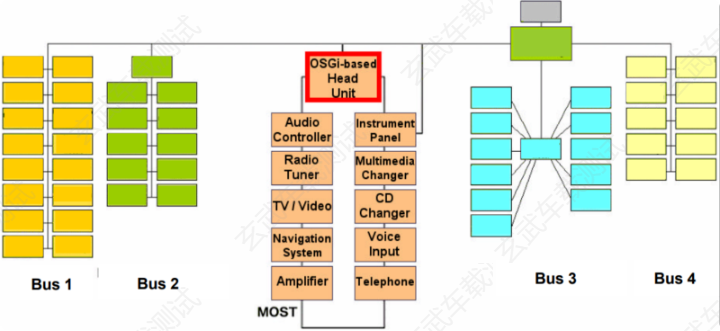
实际车辆中,四类拓扑结构会相互组合形成混合拓扑。例如:MOST 环形网络连接多媒体主机与功放,CAN 总线网络连接各 ECU,以太网星型网络通过交换机连接域控制器,LIN 总线子网连接车身低速外设,通过网关实现跨网络数据交互。
5.5.3 网络拓扑的作用
汽车网络拓扑图的核心作用是清晰呈现车内各电子模块的连接关系与通信路径,是理解和维护车载网络的关键工具。
- 直观展示模块关联:明确 ECU、传感器、执行器等部件的连接方式与物理位置。
- 标注通信协议:如 CAN、LIN、FlexRay、Ethernet(以太网),说明不同网络的分工与速率。
- 为故障排查、网络优化、改装升级提供可视化依据:遇到通信故障时,可快速定位故障节点所在网段与影响范围。
网络拓扑的使用场景(思维导图:网络拓扑、用例编写):
网络拓扑图展示模块间的关联、链接方式,标注总线协议类型,为排查故障、优化网络、改装升级提供依据。什么情况下需要看网络拓扑:
- 不清楚控制器通讯总线类型时:网络拓扑有标注(根据通讯类型选择测试工具录报文)
- 分析定位 BUG 需要清楚整条通讯链路时:明确控制器之间的连接关系
- 需要确认控制器连接在哪个域时:根据拓扑确认所属域
5.5.4 车企网络拓扑实例
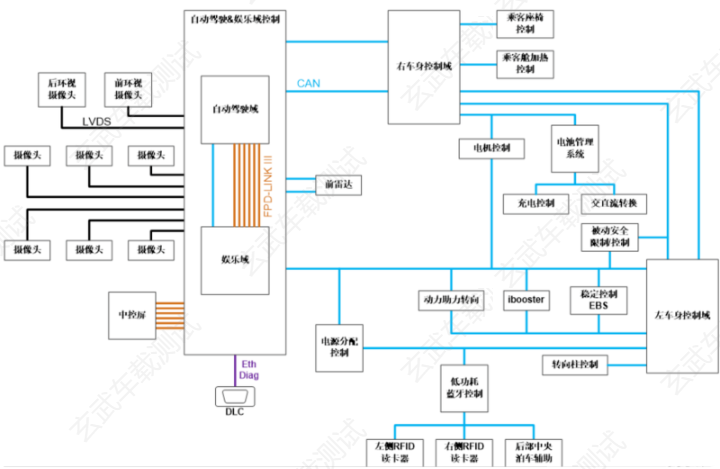
5.5.4.1 EV 纯电车型系统拓扑
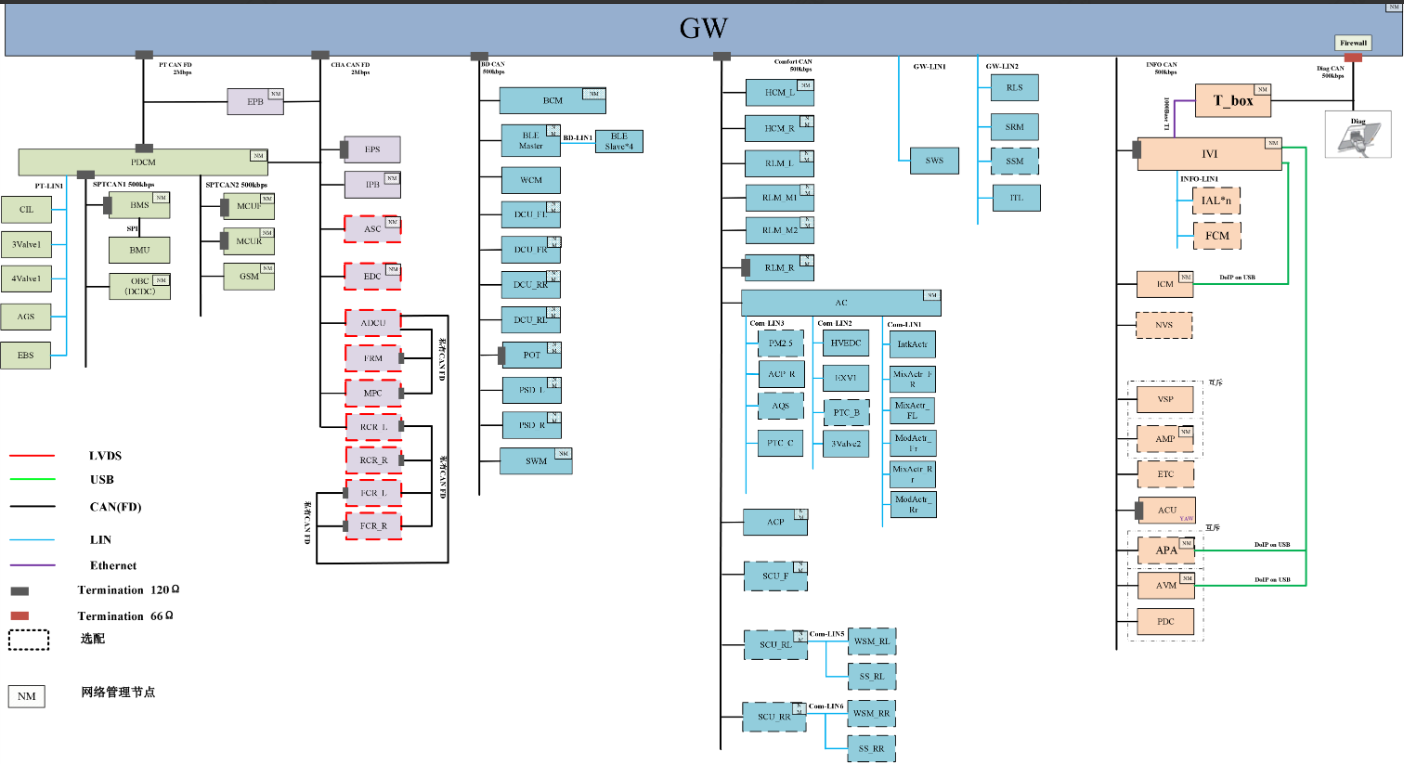
以某 EV 车型为例,整车网络按域划分为以下 5 大域:
- 自动驾驶域(ADAS Domain):包括行车(ACC、LCC、高速 NOA、城市 NOA)、泊车(APA、RPA)、主动安全(AEB)。行泊一体架构。
- 底盘域(CHA):CAN FD 总线,涉及制动、转向、悬架等。
- 动力域(PT):CAN FD 总线,涉及电机控制、电池管理、充配电等。
- 座舱域(Info CAN):信息娱乐 CAN,连接 IVI 主机、仪表、HUD 等。
- 车身域(BD CAN):车身 CAN,连接 BCM、门窗、灯光、座椅等。
日志抓取对应关系:
| 问题域 | 抓取日志类型 |
|---|---|
| 车身域 | CAN 总线日志(BD CAN) |
| 动力域 / 底盘域 | CAN FD 日志 |
| 座舱域 | Info CAN 相关日志(现代座舱也需抓以太网日志) |
5.5.4.2 PHEV 插电混动车型拓扑
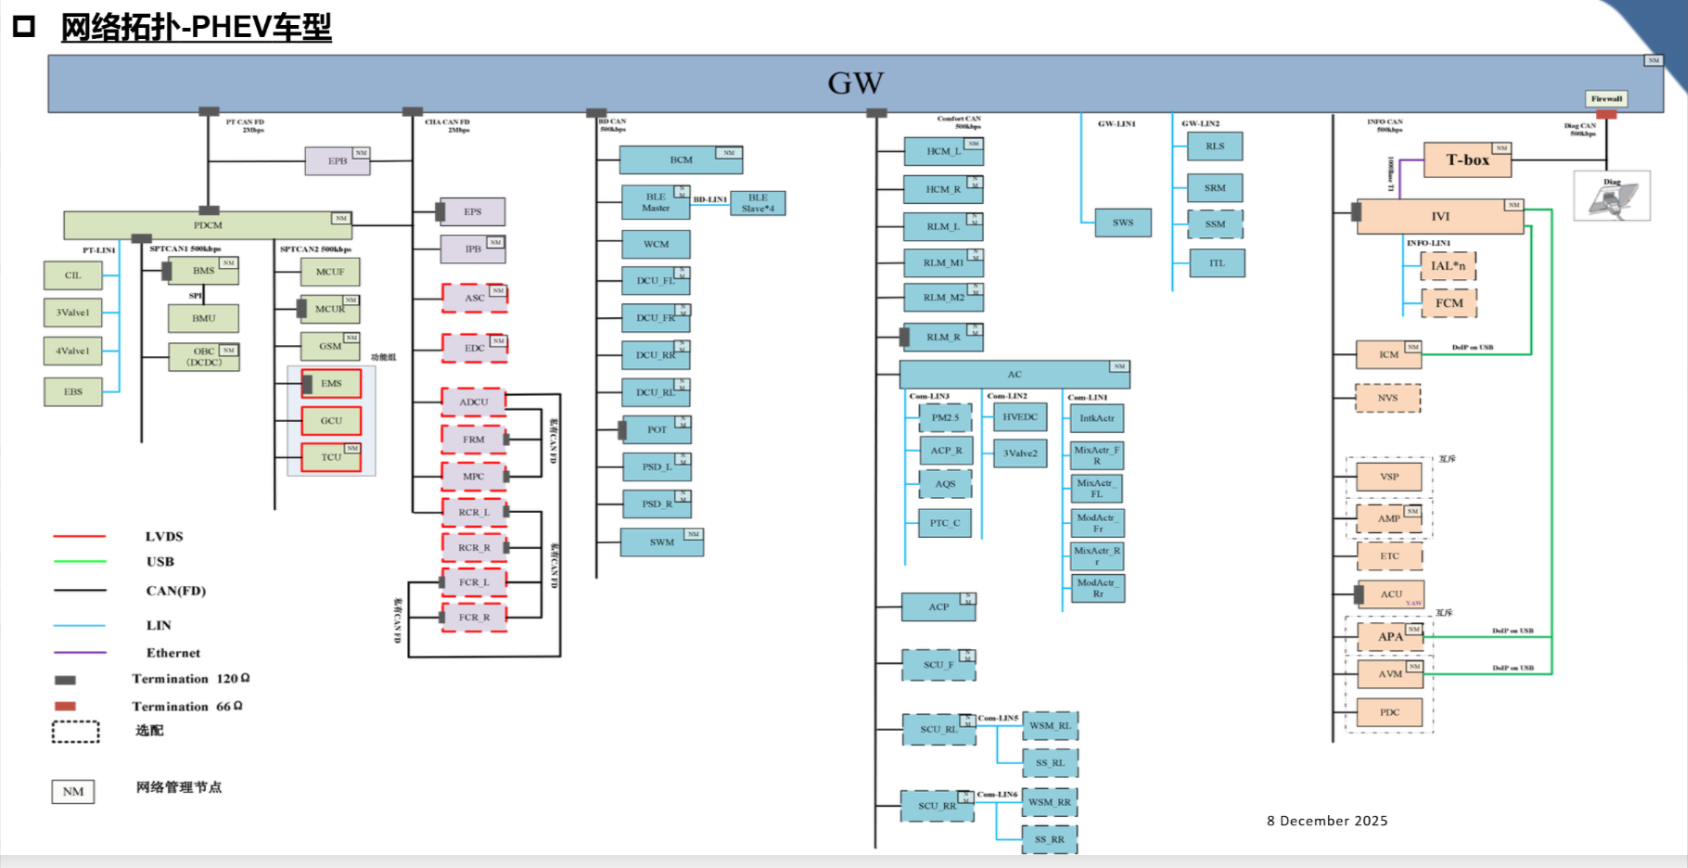
PHEV 车型在 EV 基础上增加发动机相关控制模块(如 ECM 发动机控制模块、TCU 变速箱控制模块、燃油系统),动力域同时包含高压电驱动与传统燃油驱动,网络拓扑更复杂,混动协调控制器(HCU)为核心节点。
5.5.5 电子电气架构演进
5.5.5.1 分布式架构(1.0)
- 特征:一功能一 ECU,全车 80-100 个 ECU,软硬件强耦合。
- 问题:ECU 数量过多;跨系统通信延迟高,无法支撑自动驾驶、智能座舱等复杂功能;硬件耦合度高,功能升级需要修改多个 ECU,成本极高。
- 代表车型:传统燃油车。
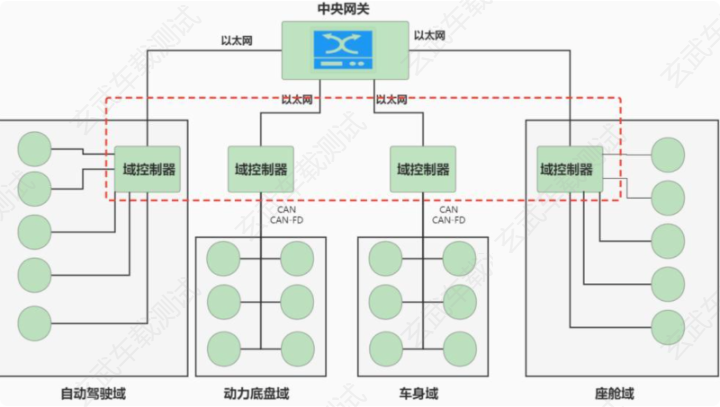
5.5.5.2 域控架构(2.0)
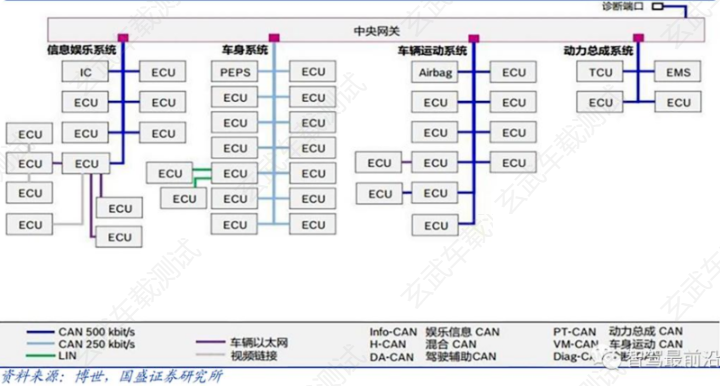
- 特征:5 大功能域(动力域、底盘域、车身域、座舱域、ADAS 域),20-30 个 ECU,中央网关实现跨域通信,分域 OTA。
- 代表车型:早期智能车。
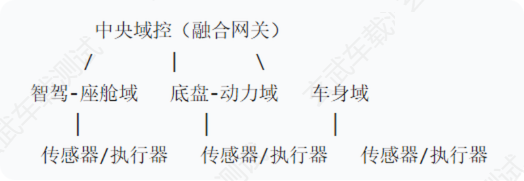
5.5.5.3 域融合架构(2.0+)
- 特征:跨域打通,10-20 个 ECU,跨域功能共享。典型如"座舱 + 自动驾驶"融合(舱驾一体)、"动力 + 底盘"融合。
- 代表车型:华为 CC(计算与通信架构)、广汽星灵架构。
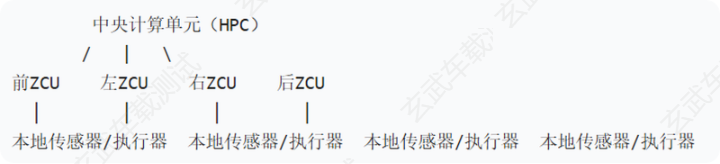
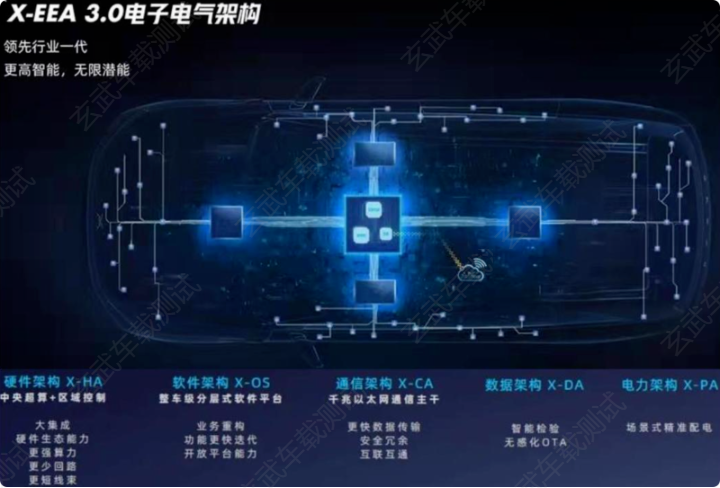
5.5.5.4 区域架构(2.5)
- 特征:按物理位置分区,4-6 个 ZCU(区域控制单元)+ HPC(高性能计算单元),线束大幅减少。传感器 / 执行器就近接入区域控制器,由 ZCU 统一处理后通过以太网上传 HPC。
- 代表车型:特斯拉 Model 3、小鹏 X-EEA 3.0。
5.5.5.5 中央 + 区域架构(3.0)
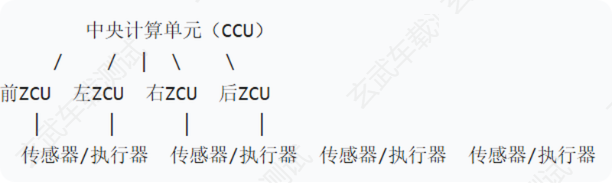
- 特征:CCU(中央计算单元)+ 4 个 ZCU,1-2 个核心计算单元,整车 OTA,全以太网骨干。中央计算单元承担整车主要算力,ZCU 负责本地 IO 与预处理。
- 代表车型:蔚来 ET9、小鹏 X9、理想 X-EEA 3.0 演进版。
5.5.5.6 车云一体架构(4.0)
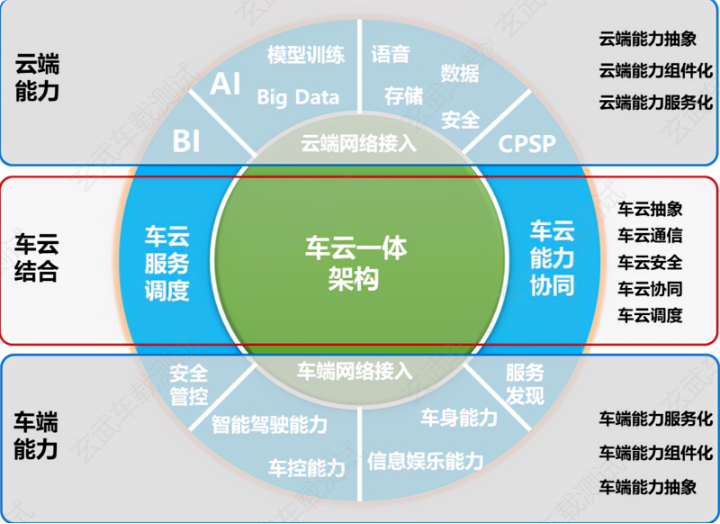
- 特征:车云协同,算力无限,全局智能。云端负责模型训练、大数据、数据存储、安全管控;车端负责智能驾驶、车控、信息娱乐;车云之间通过 5G / 6G + 以太网实现能力协同与服务调度。
- 状态:2025+ 规划车型,属于未来演进方向。
5.5.5.7 架构演进对比总结
| 架构 | 核心节点 | 总线 | ECU 数量 | 线束长度 | 代表车型 |
|---|---|---|---|---|---|
| 分布式(1.0) | 无中心 | CAN | 80-100 | 最长 | 传统燃油车 |
| 域控(2.0) | 中央网关 | CAN + 以太网 | 20-30 | 长 | 早期智能车 |
| 域融合(2.0+) | 融合网关 | 以太网为主 | 10-20 | 中 | 华为 CC、广汽星灵 |
| 区域(2.5) | HPC + 4ZCU | 以太网 | 4-6 | 短 | 特斯拉 Model 3、小鹏 X-EEA 3.0 |
| 中央 + 区域(3.0) | CCU + 4ZCU | 全以太网 | 1-2 | 最短 | 蔚来 ET9、小鹏 X9 |
| 车云一体(4.0) | CCU + 云端 | 5G/6G + 以太网 | 1-2 | 最短 | 2025+ 规划车型 |